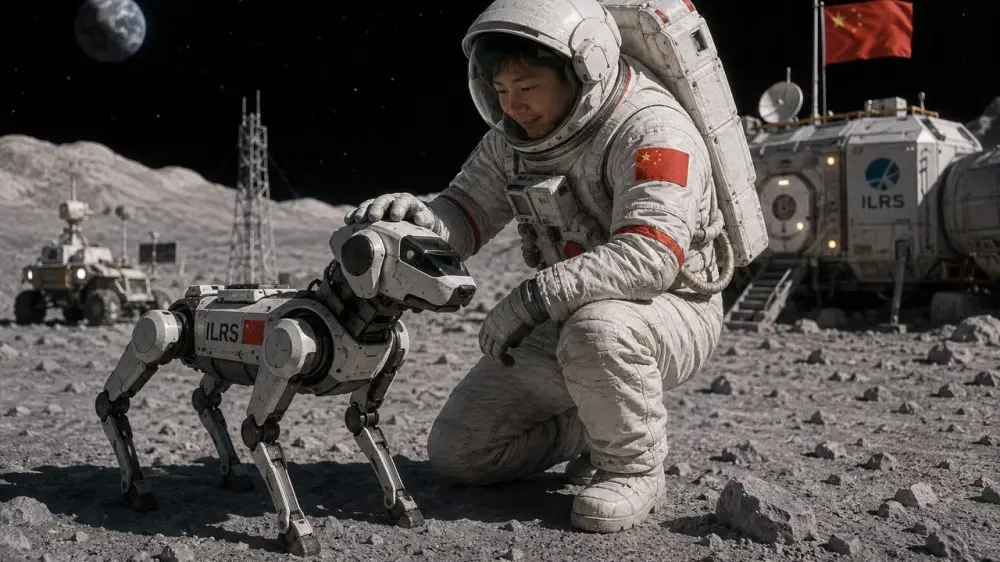
据腾格里生命援引iXBT报道,中国专家正在探索在国际月球研究站(ILRS)上使用四足机器人的可能性。这些机器狗有望执行从基地巡逻、技术检查到科学研究和基础设施建设等一系列任务。
与轮式平台不同,四足机器人在不平坦的表面上具有更好的机动性。它们可以越过岩石和小型障碍物,这使得这类机器更适合在月球表面工作。
国际月球研究站的基本基础设施计划于 2035 年建成。到 2045 年,预计将在月球表面和轨道上部署一套扩大的设施系统。
机器人可以承担采集月壤和岩石样本、探索月面地形以及协助宇航员进行实验的任务。目前正在考虑的一种方案是三台机器人与三名宇航员协同工作,任务分配给它们各自负责的部分。
未来,四足机器可用于提取水冰和矿物资源、运输材料,并参与利用当地原材料建造建筑物。
此外,理论上机器人还可以承担监测温度和空气质量、清洁房间、照料植物以及协助准备食物等任务。
为了与宇航员互动,这些机器人计划配备语音界面。它们将能够与宇航员交流,并充当交互式助手。该方案的提出者认为,这种互动可以减轻宇航员在远离地球的长期任务中所承受的心理压力。
确保机器人能够在月球环境下自主运行仍然是主要挑战之一。大多数现代机器视觉和导航系统都是利用在地球上获取的数据进行训练的。然而,月球表面具有独特的光照、地形、温度和其他物理条件。
因此,要在月球上工作,机器人需要特殊的算法、合适的数据集和额外的训练。
月球南极可能是未来探索的关键区域。该区域永久阴影区的陨石坑可能蕴藏着大量的水冰。
人们认为月球冰可以用来生产水、氧气和火箭燃料成分。这反过来又能降低未来月球基地对地球物资的依赖。